Isaac Sim
Simulate AQUARM with Isaac Sim 5.1.
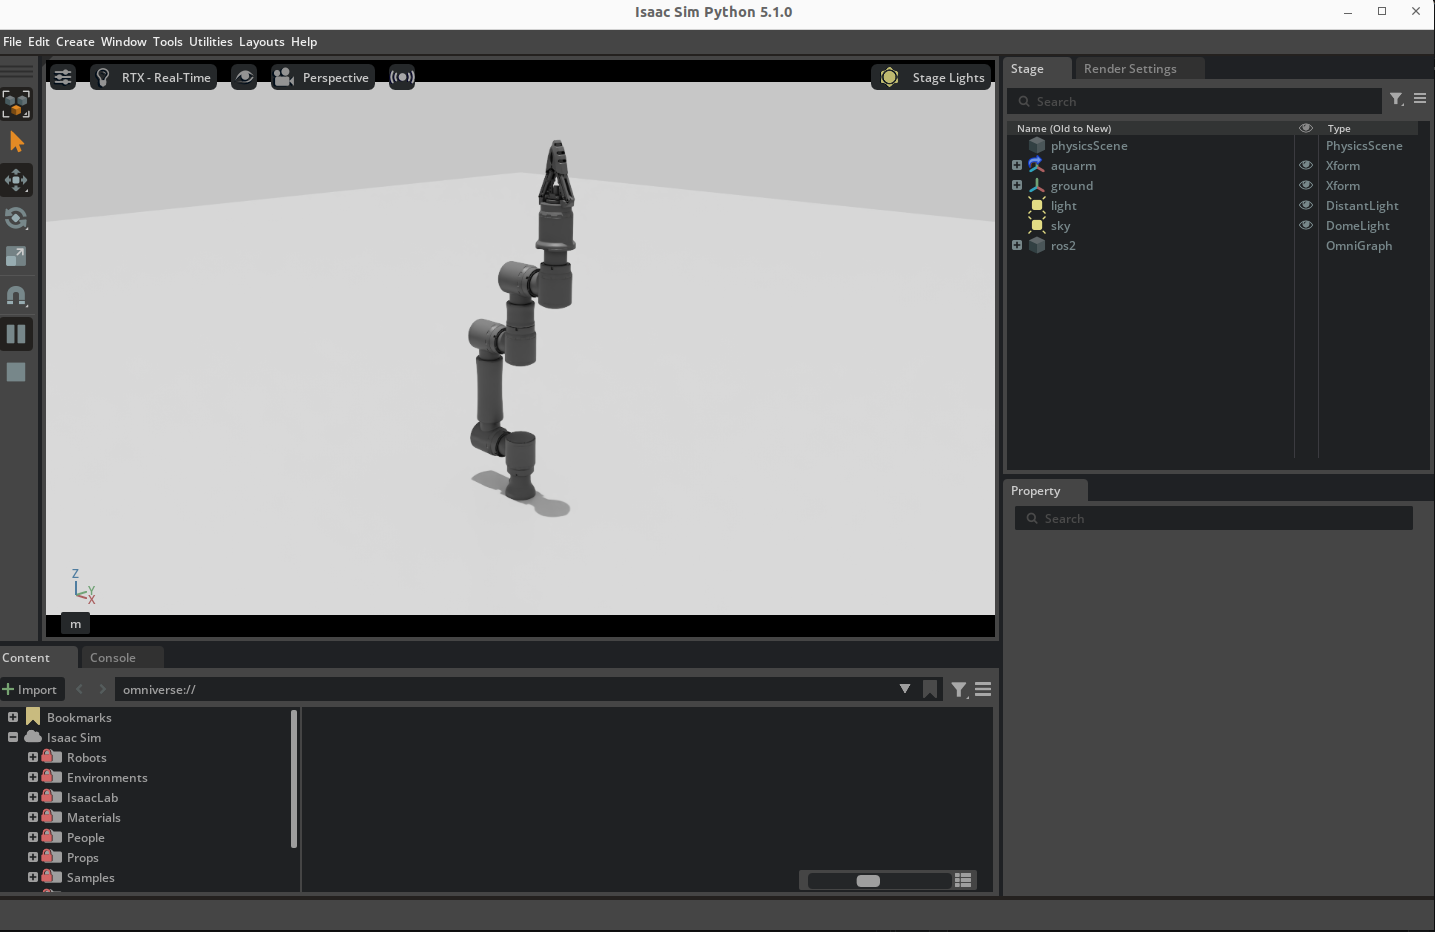
Screenshots
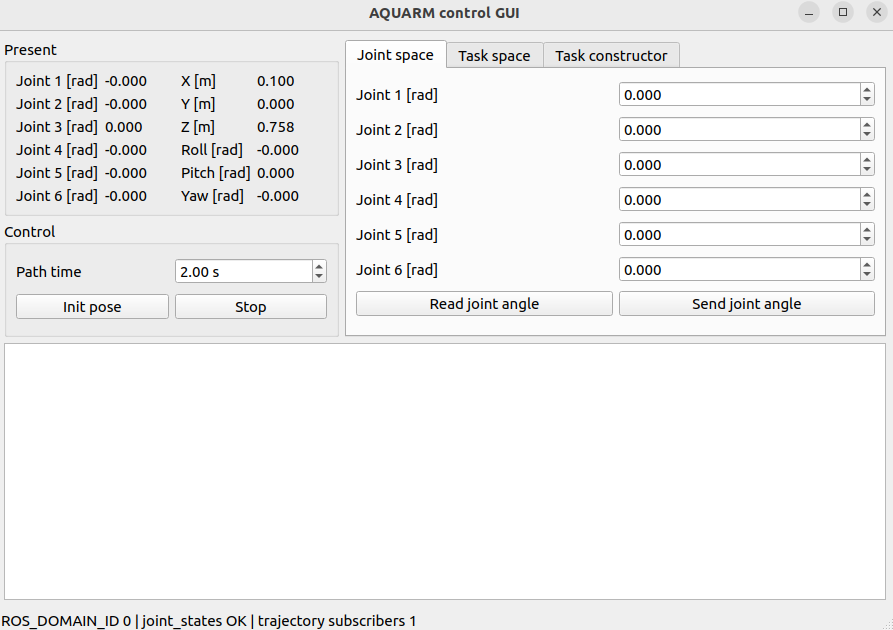
Input Values
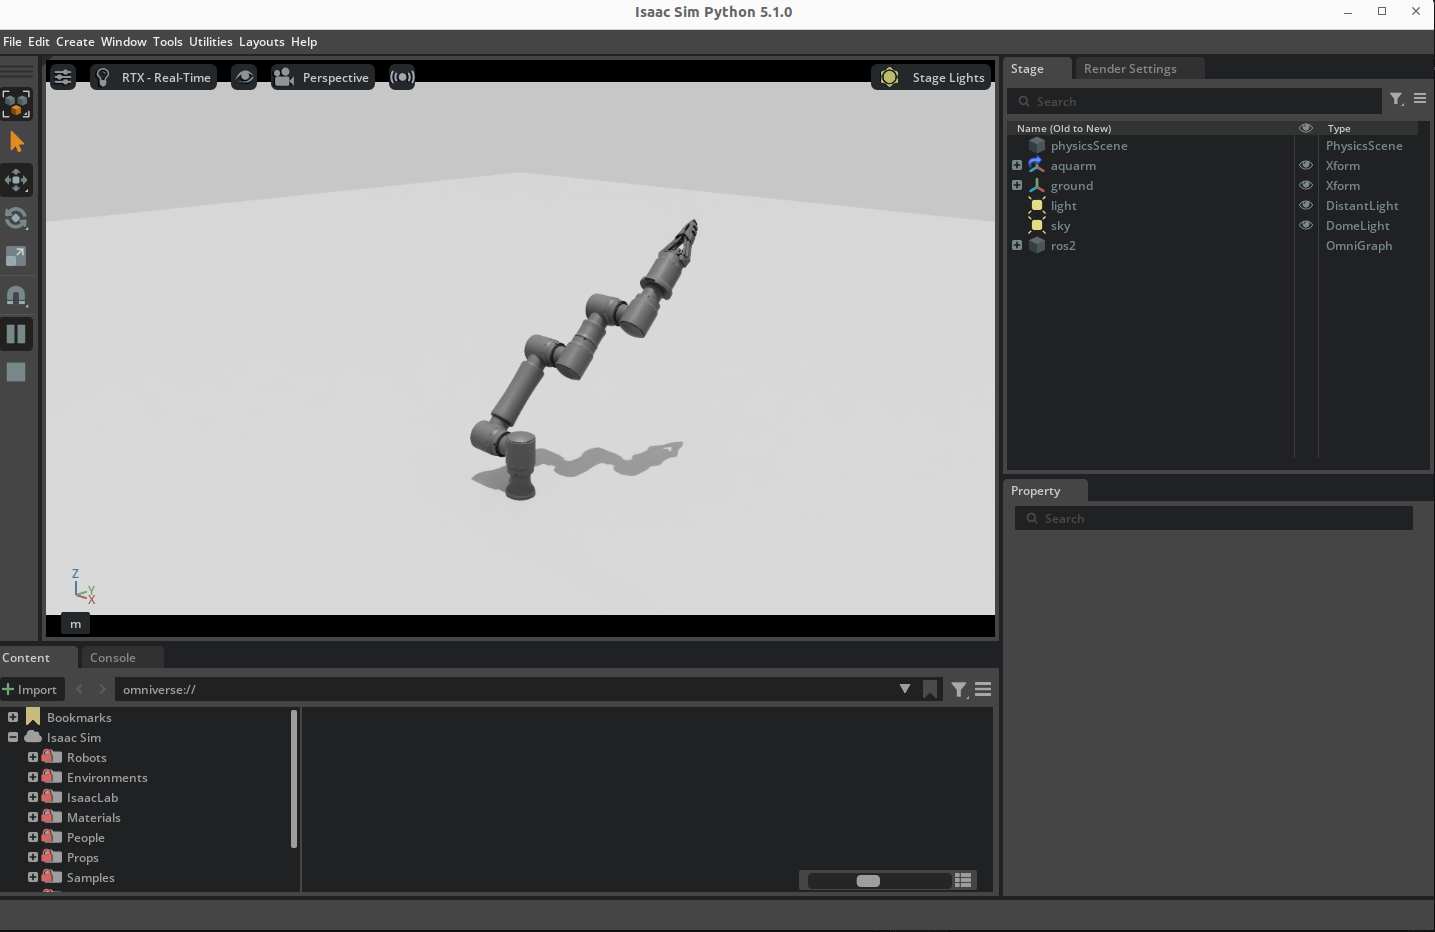
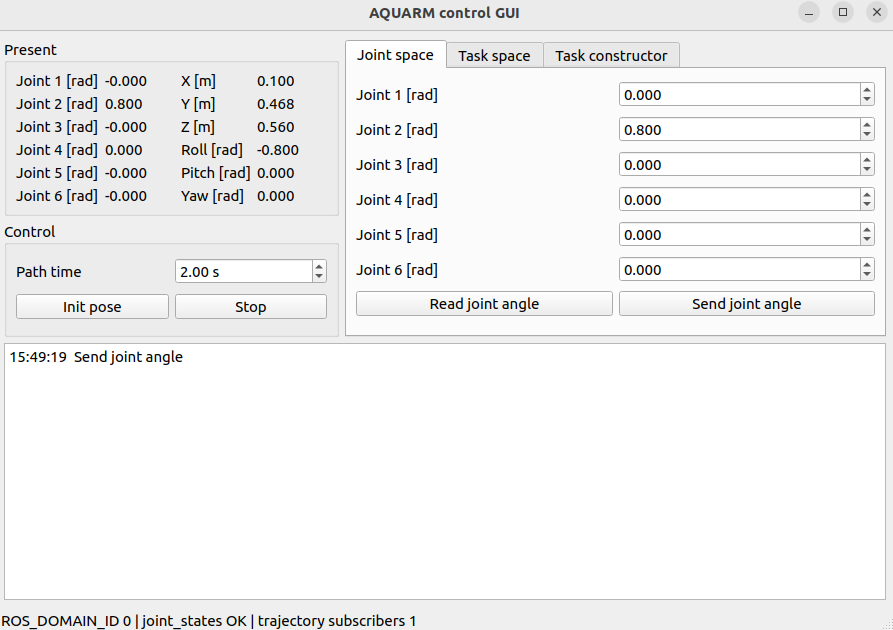
ROS 2 Topics
bash
ros2 topic echo /joint_states
ros2 topic pub --once /arm_controller/joint_trajectory trajectory_msgs/msg/JointTrajectory \
  "{joint_names: [aquarm_joint1, aquarm_joint2, aquarm_joint3, aquarm_joint4, aquarm_joint5, aquarm_joint6],
    points: [{positions: [0, 0.1, 0, 0, 0, 0], time_from_start: {sec: 3}}]}"